Gerd Heinz
Modellbau-Servos haben viel Kraft und sind inzwischen recht preiswert. Sie sind aber ungeeignet, um gegen eine Endlage zu drücken. Ein Servo brennt durch, wenn es mechanisch länger gegen eine Endlage drücken soll.
Zwar gibt es nicht für alle Probleme eine einfache Lösung, für dieses Problem aber schon!
Hier werden drei Endlagenschalter mit Servos vorgestellt. Die ersten zwei bekommen ein digital-proportional-Signal als Input. Der dritte Endlagenschalter wird mit zwei Tasten gesteuert. In allen drei Fällen laufen die Servos mit voller Kraft gegen mechanische Anschläge auf beiden Seiten, ohne durchzubrennen!
Die Lösung besteht darin, die zum Servo gehenden Impulse rechtzeitig abzuschalten: Dazu ist zunächst die Zeit (als Zahl der Impulse tk) zu ernitteln, die das Servo für den Weg zwischen den abzuschaltenden Endlagen benötigt. Man gebe dann 50 bis 100 Millisekunden als Zeitpuffer hinzu, bis man abschaltet. Damit wird das Servo weder heiß, noch zerstört.
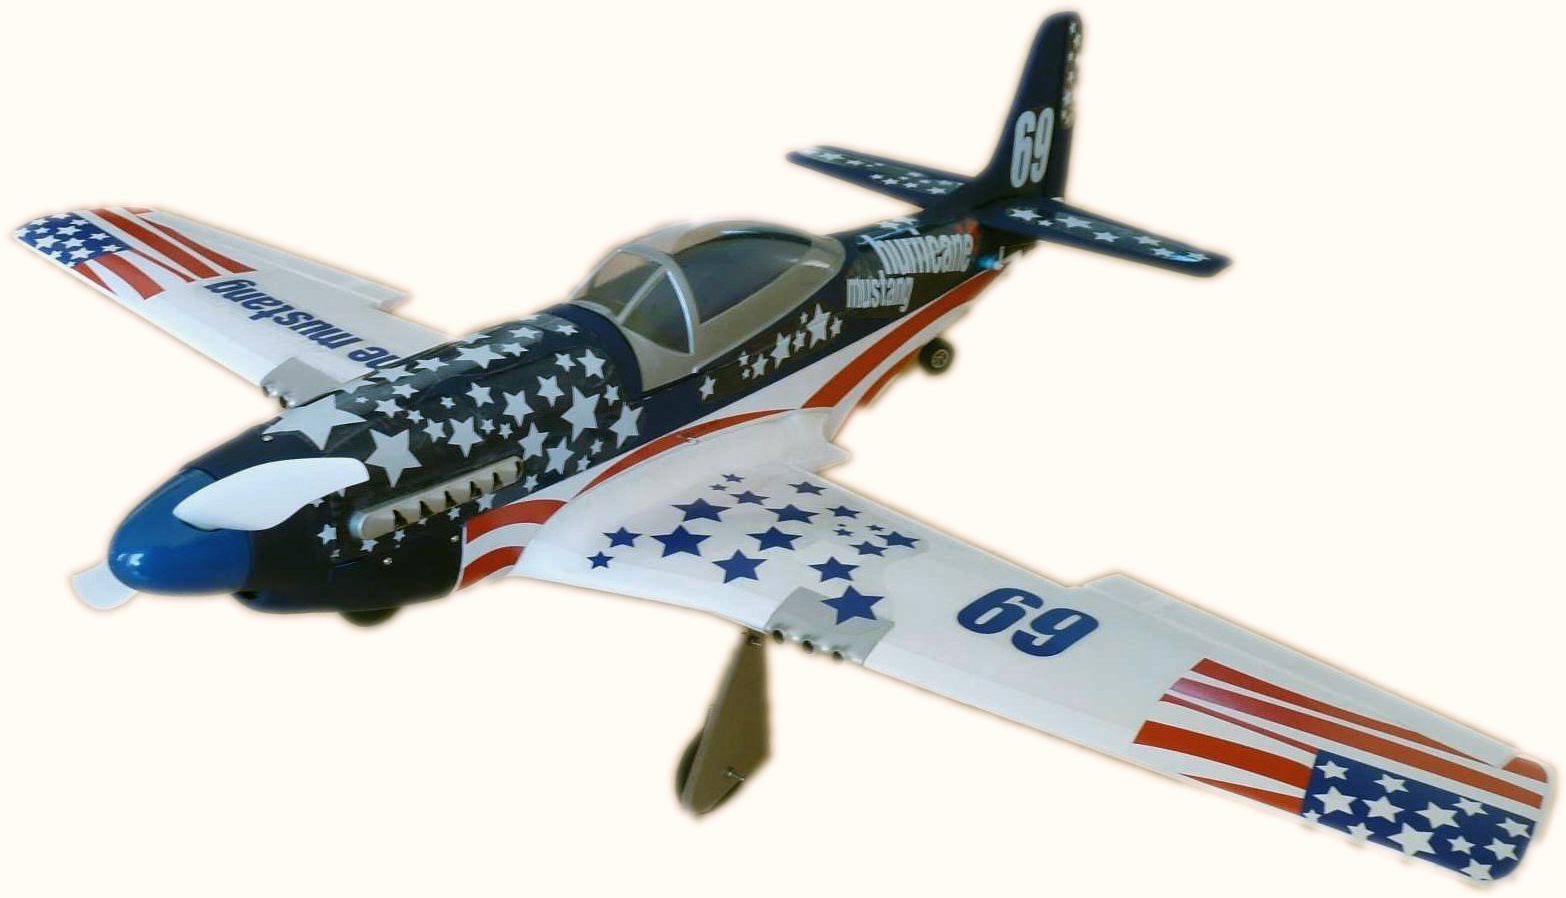
Das Fahrwerk eines Modellflugzeugs (Mustang P51) sollte mittels Servo ausgefahren werden. Um es in ausgefahrener Stellung einzurasten, kommt es auf den allerletzten Millimeter an. Die Endlage muß mit viel Kraft eingerastet werden. Nur wenn es einrastet, ist das Fahrwerk gegen ein Wegknicken bei der Landung gesichert. Weil das Modell recht klein ist, mußte es aber eine sehr leichte Getriebe-Konstruktion werden. Ein Miniaturservo kommt da gerade richtig.
Wenn aber ein Servo eine Endlage mit maximaler Kraft bedienen soll, so ist die Stromaufnahme des Servos hinderlich. Ein Servo kann durchbrennen, wenn es mechanisch dauernd gegen eine Endlage drückt. Auch wird der Akku schnell entleert.
Aufgrund von Einbau-Toleranzen ist die Endlage aber nicht zuverlässig einstellbar. Was also kann man tun?
Man läßt das Servo voll gegen den Anschlag laufen. Nach 10 bis 20 Impulsen wird der steuernde Puls abgeschaltet (hier: abschalt = 18). Bei einer Framerate von 14 ms (Reflex Wheel Pro Lcd) geht das Servo dann nach 18 mal 14 ms = 252 Millisekunden in den Ruhezustand. Dazu sollte man vorab testen, wieviel Zeit das Servo benötigt, um sich zwischen den Endlagen bewegen zu können. Zu diesem Wert sollte man dann 50 bis 100 Millisekunden addieren, um hinreichende Funktionssicherheit zu erreichen.
Die Pulslänge an Input-Pin PB3 wird geprüft. Übersteigt diese eine gewisse Größe (pulsschwelle = 1,7 ms), wird die Pulslänge am Ausgang PB4 von pulsmin = 0,9 ms auf pulsmax = 2,1 ms umgeschaltet. Nach einer viertel Sekunde wird der Ausgang PB4 abgeschaltet, wenn man davon ausgehen kann, daß alle modernen Servos bei fehlendem Servoimpuls in den Ruhezustand gehen. Da in diesem Fall der Schaltkanal K5 des Graupner-Senders MX12 benutzt wird, genügt diese hysteresefreie Konstruktion.
Der Modul auf Basis AT13 besitzt je einen dreipoligen Servostecker und einen dreipoligen Stiftsockel. Er wird zwischen Empfänger und Fahrwerk-Servo gesteckt.
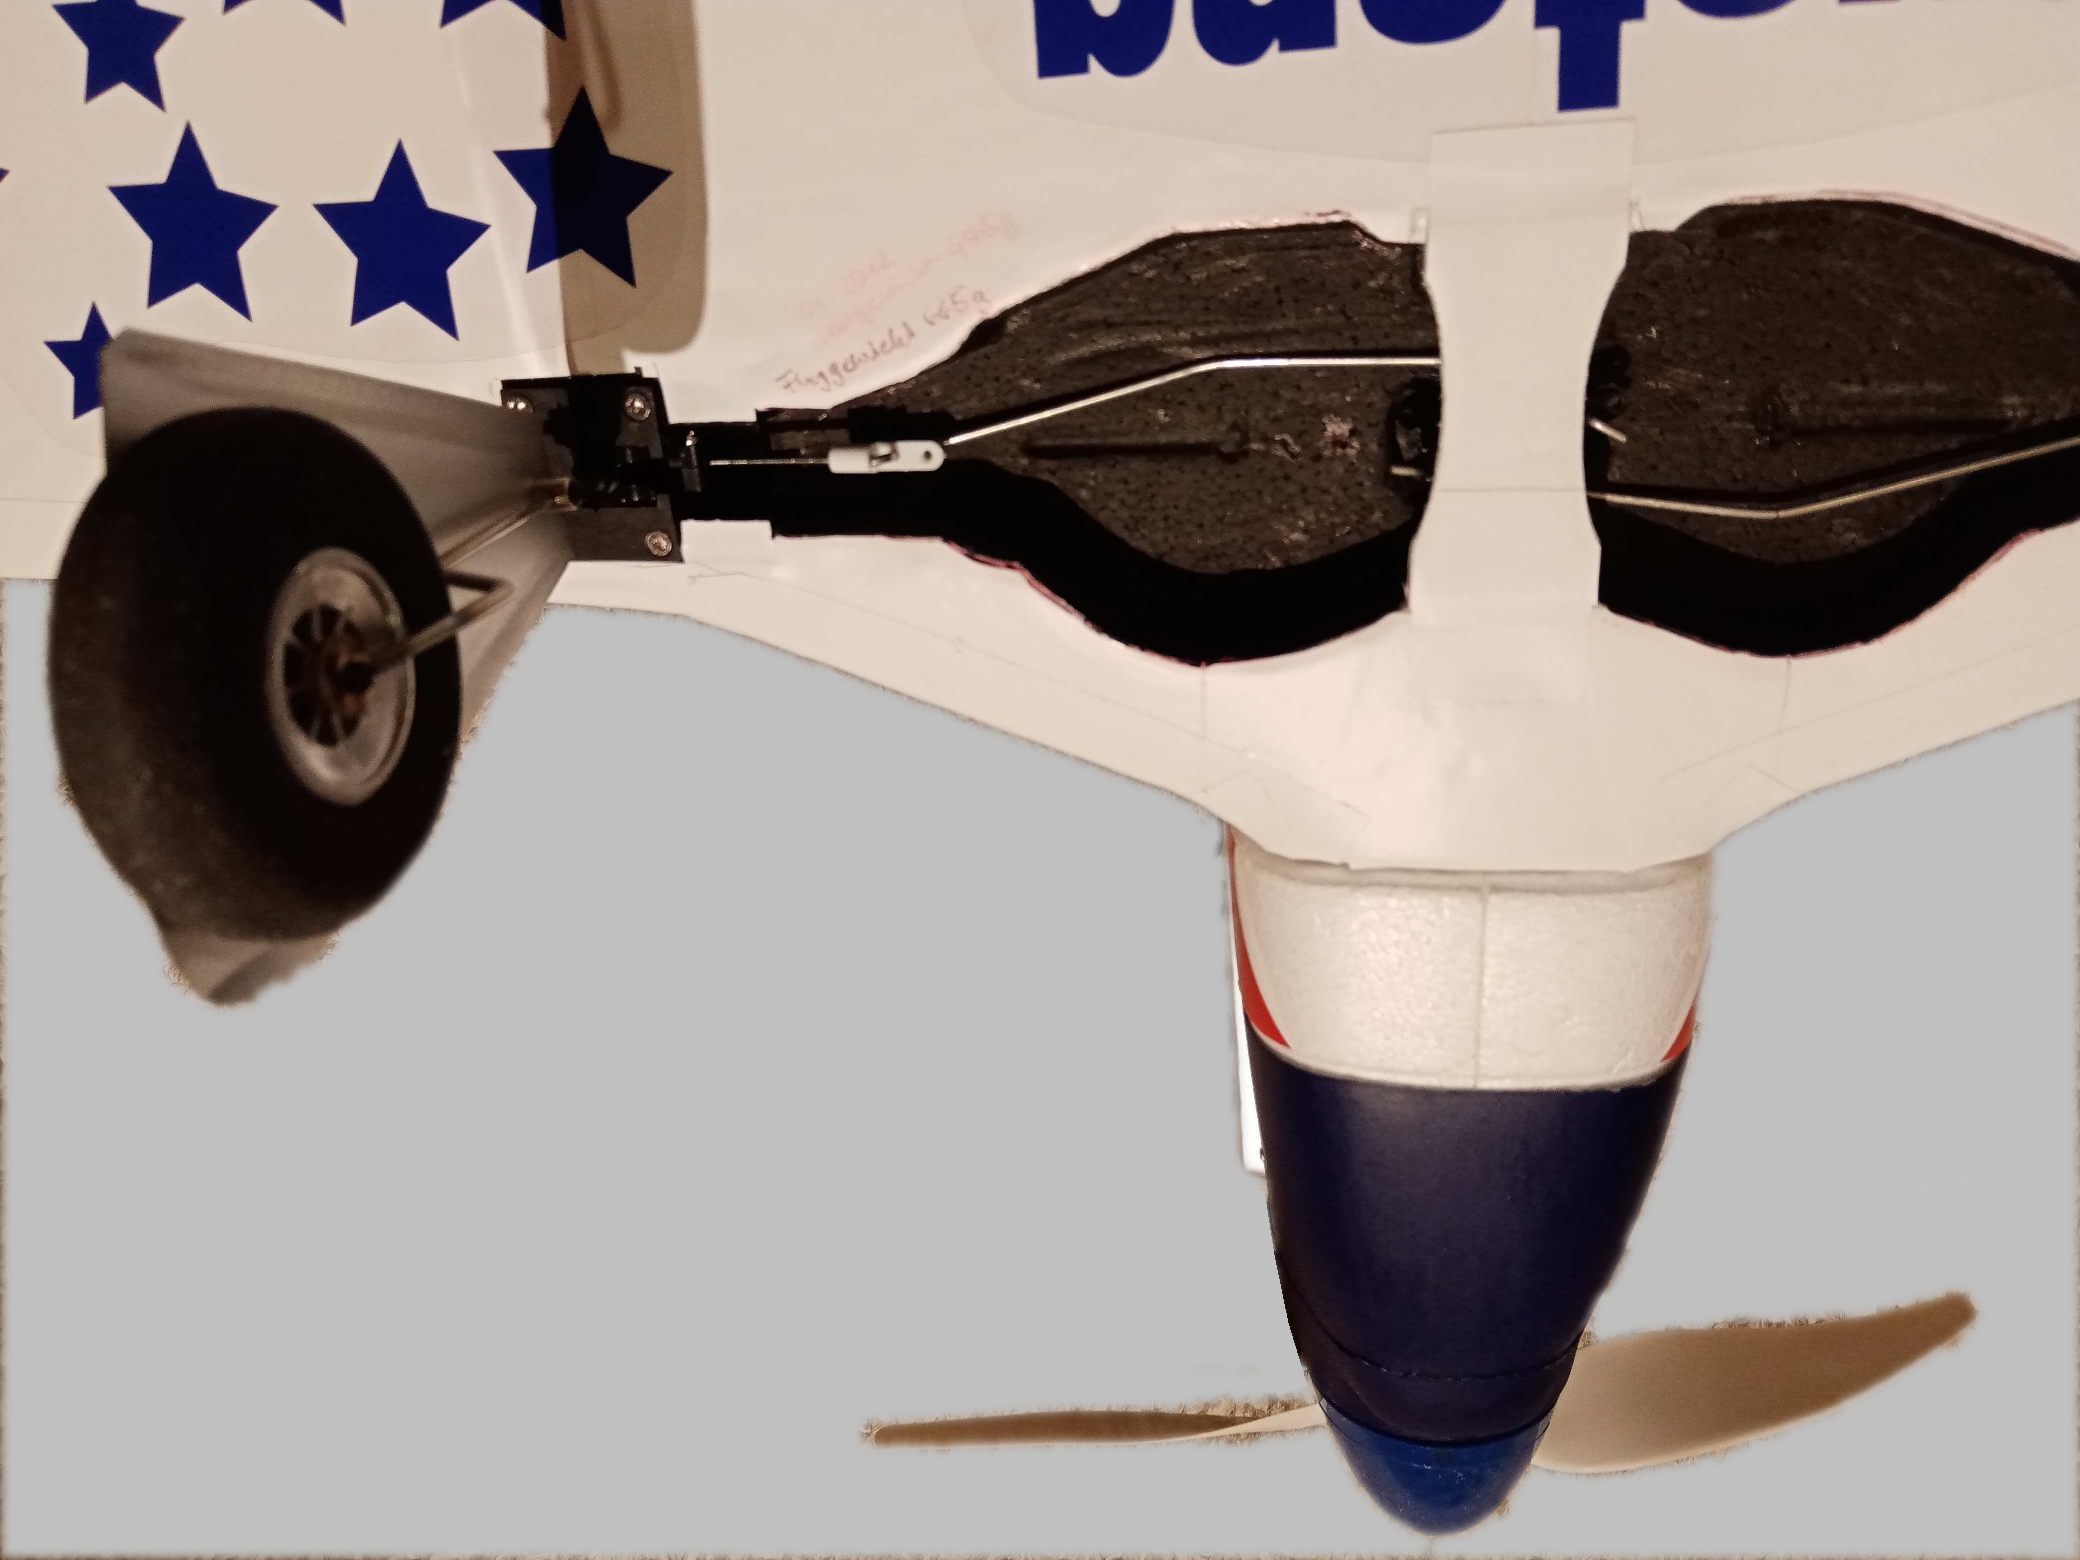
Bild 2: Blick ins Fahrwerk. Das Servo ist mittig unter der Verkleidung eingebaut. Man erkennt nur die zum Fahrwerk führenden Stangen.
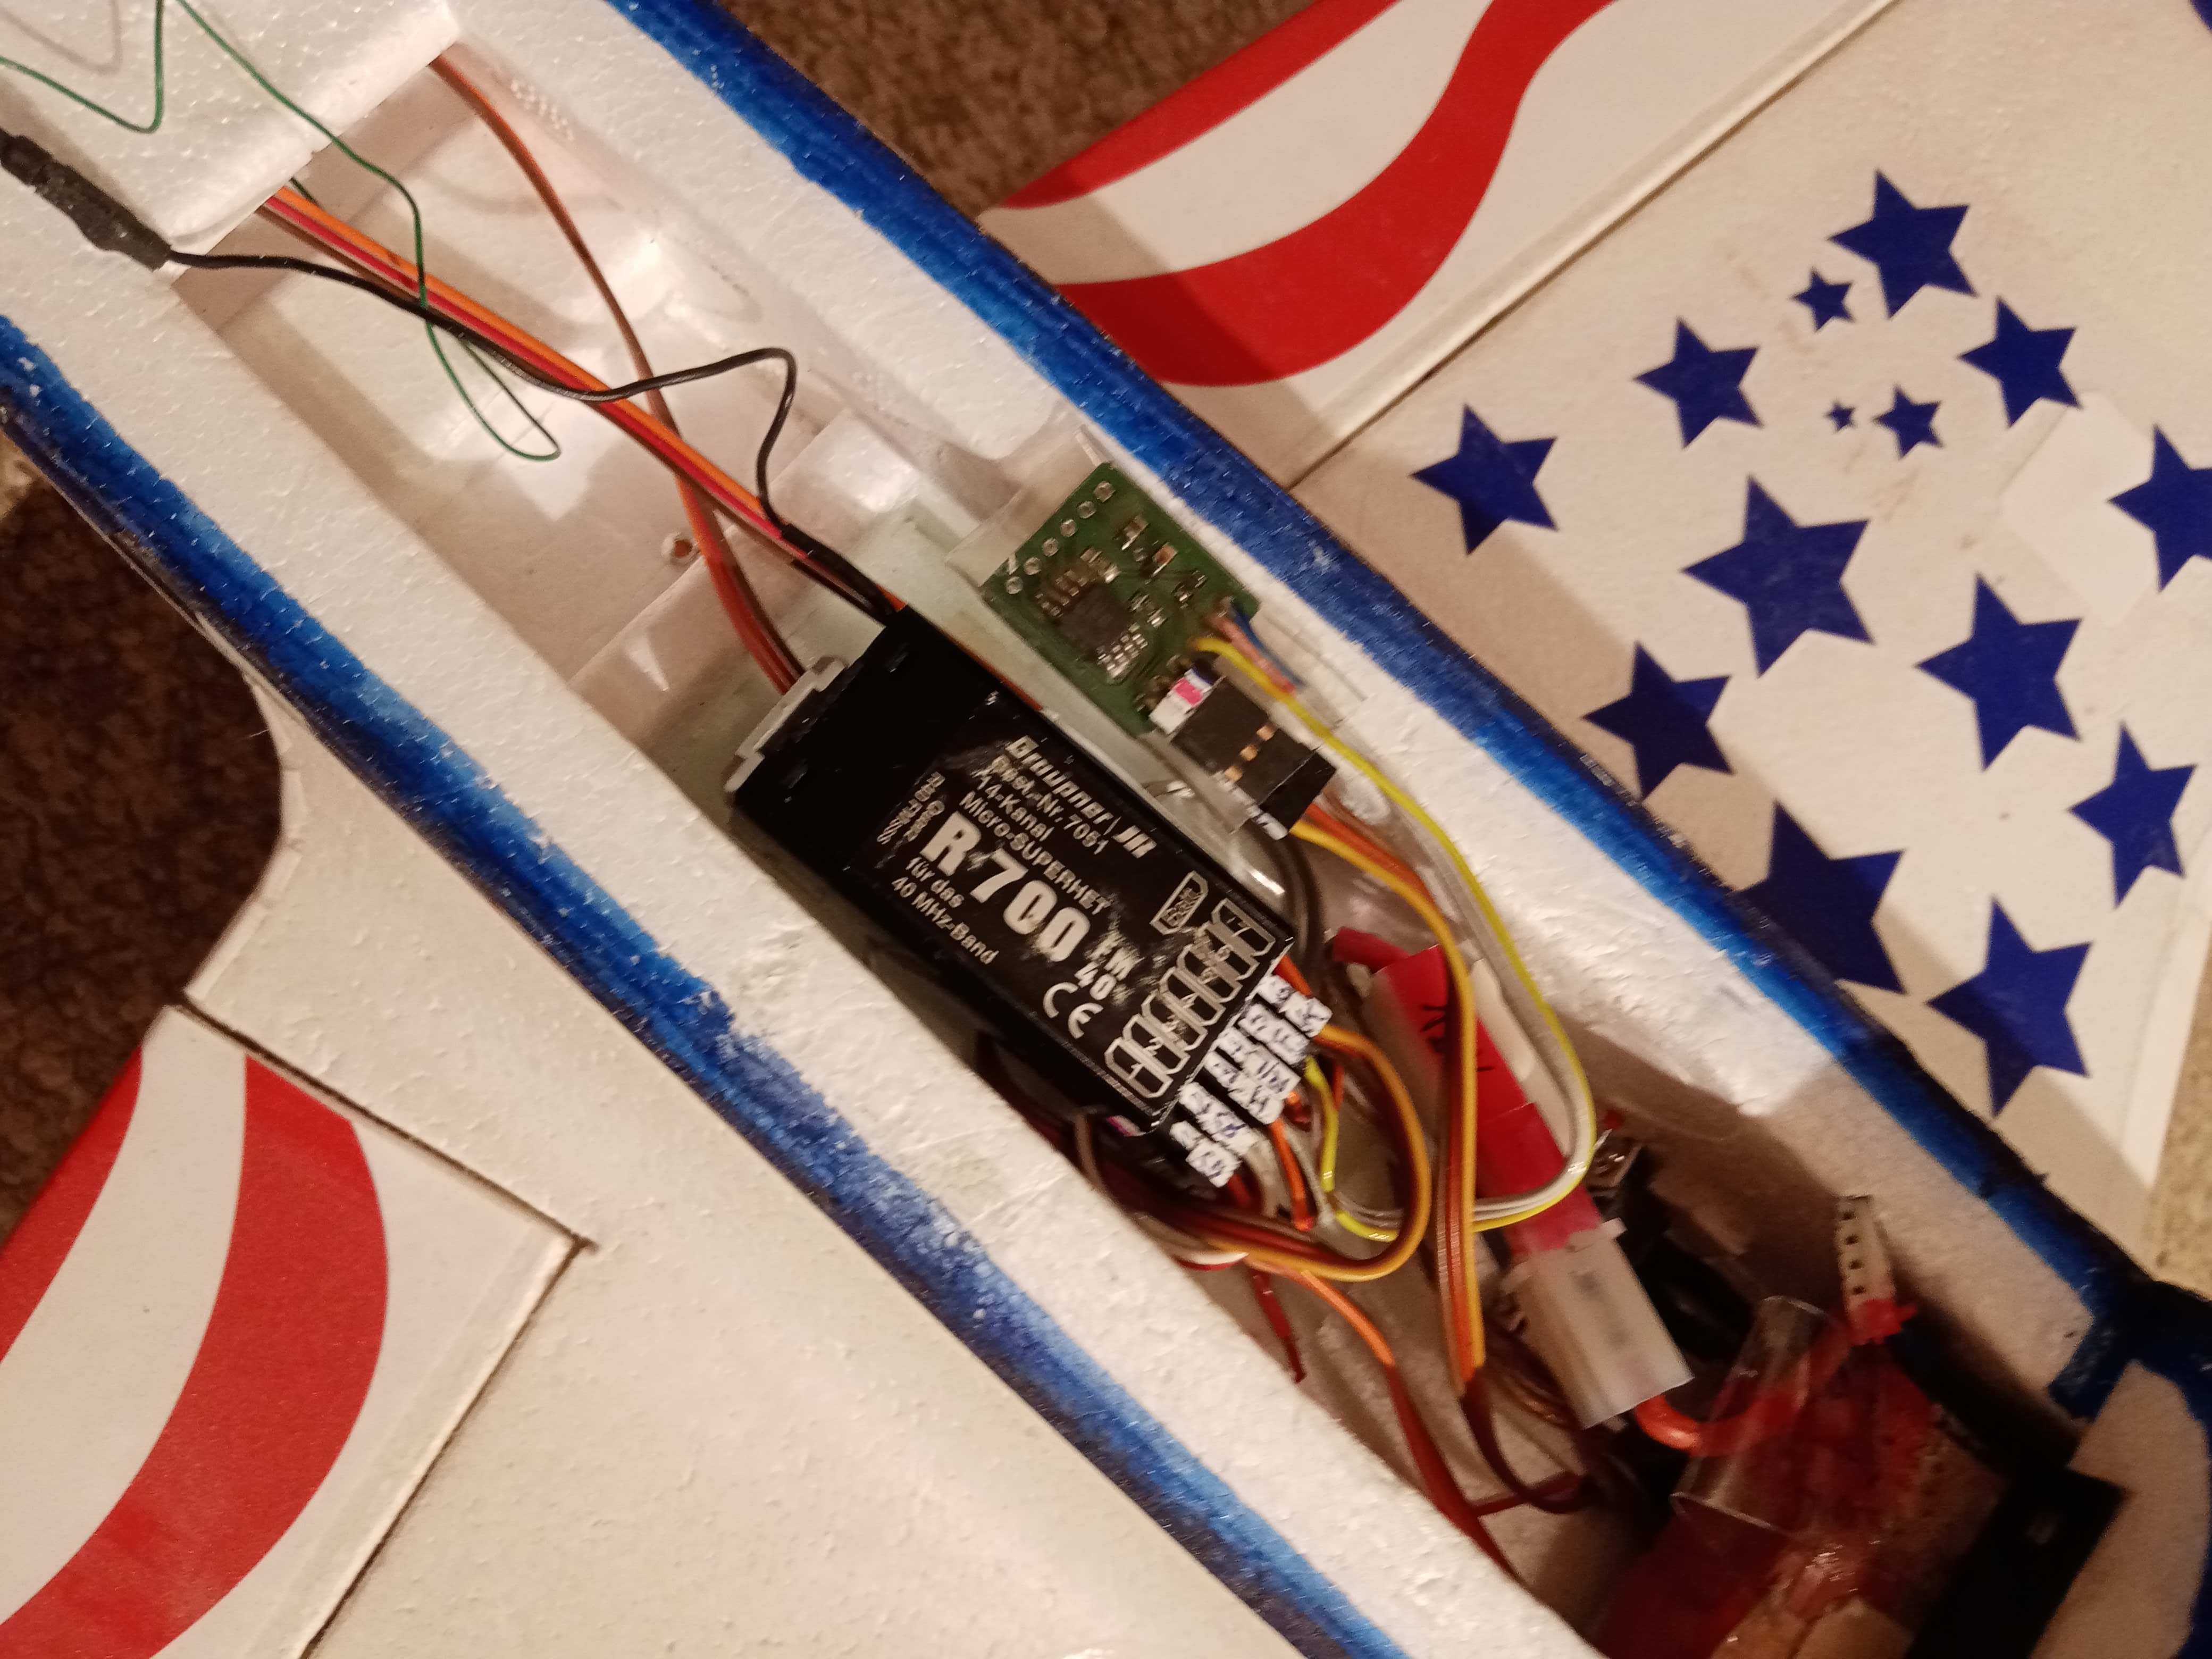
Bild 3: Bei abgenommener Kabinenhaube ist der Empfänger R700 und darüber die kleine AT13-Platine zu erkennen.
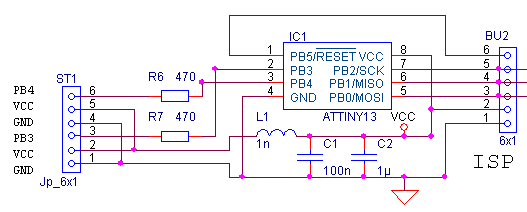
Bild 4: Schaltplan der gekürzten AT13 Platine
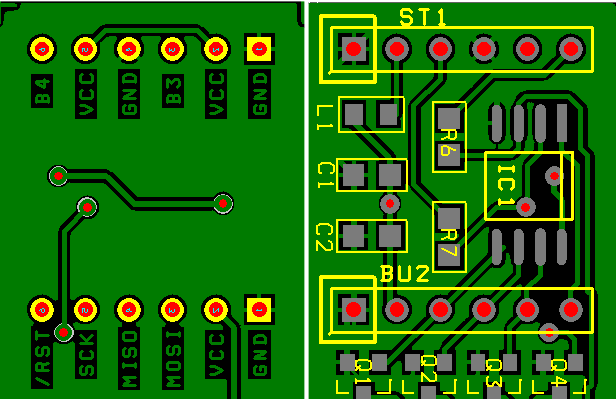
Bild 5: Layout der gekürzten AT13 Platine (BOT, TOP). Oben liegen Ein- und Ausgang (ST1), programmiert wird auf der anderen Seite des Boards (an BU2).
2. Arduino "Pro Micro" mit dig.-prop.-Eingang
Hier wird mit einem Arduino vergleichbar eine ähnliche Funktion erreicht, die beim Fahrwerk der "Mustang" erforderlich ist. Servoimpulse werden kurz nach Erreichen des Anschlags abgeschaltet. Zusätzlich wurde eine Hysterese eingebaut, so daß nicht nur ein Schaltkanal, sondern auch ein analoger Kanal als Input genutzt werden kann.
Die Schaltschwellen der Hysterese sind auf <1300 (LOW) und >1700 (HIGH) µsec eingestellt. Im debug-Beispiel ist die Abschaltdauer mit tk = 20 (*14 ms) auf 280 ms eingestellt, das verwendete Servo schafft es in dieser Zeit etwa im Winkel von 45° zu drehen. Benötigt man einen größeren Drehwinkel, ist tk zu erhöhen.
Pins am PROMicro:
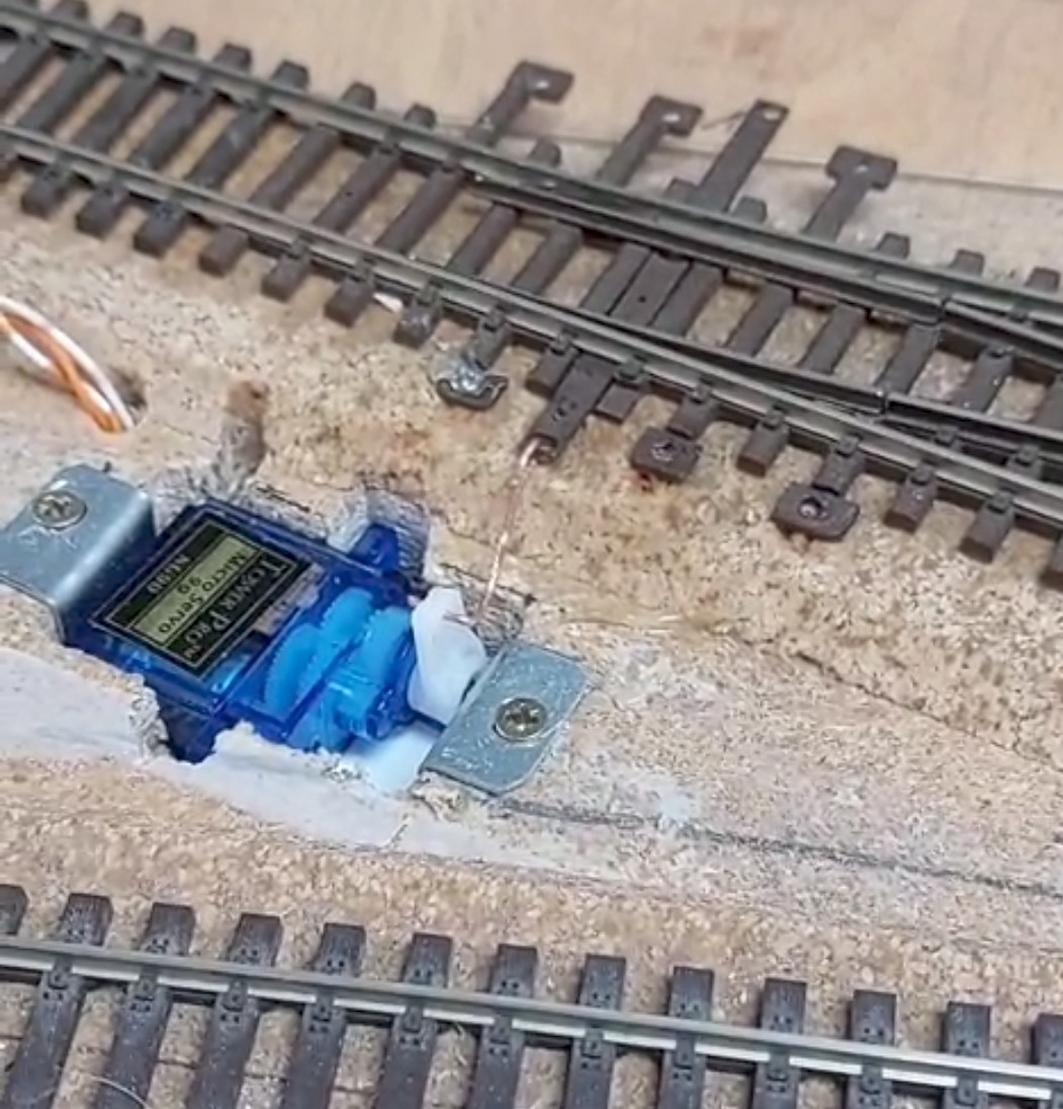
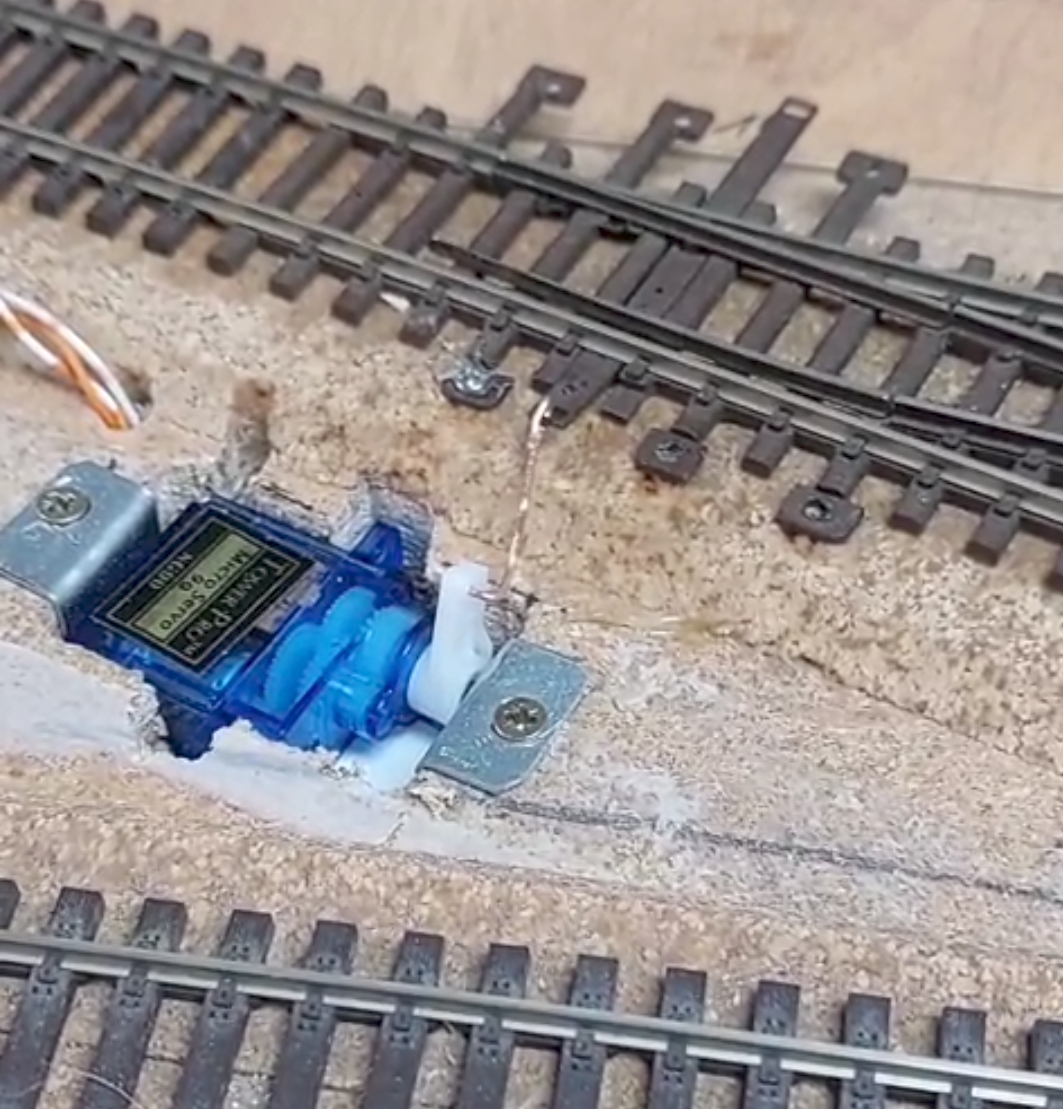
Ein Bekannter hatte den Wunsch, eine exotische Modellbahn- Weiche auf Servoantrieb umzurüsten. Sie wurde anfangs mit zwei Tasten betätigt, der Antrieb klemmte immer wieder.
Auch hier ist die Abschaltung des Servos bei Erreichen des Anschlags essentiell. Das Servo wird nur ein einziges mal mit einer definierten Anzahl von Pulsen betrieben, dann wird der Puls abgeschaltet. Hier sind 25 Pulse programmiert. Die Pulsfolge wird erst wieder ausgegeben, wenn die jeweils andere Weichenstellung angefordert wird.
Pins am Pro Micro:
Pin 2 wurde vorgesehen, um das Servo in Neutralstellung zu bringen. Damit kann man vor Einbau prüfen, ob die Einstellung des Servoarms stimmt.
Der File "weiche.ino" ist selbsterklärend. Aktiviert man "#define setdebug", können die an das Servo abgegebene Pulse im Serial Monitor beobachtet werden.
Achtung:
Soll statt der Tasten ein Schaltmodul für DCC-Anlagen (z.B. ein LENZ Digitalplus Modul LS150) benutzt werden, gibt es Probleme.
Die LS150 gibt Wechselspannung an die Weichen aus. Auch wird ein Mindeststrom von 10mA erwartet. Die beiden Arduino-Eingänge sind deshalb zu schützen! Sie würden sofort durchbrennen, sollte man sie direkt an die LS150 anschließen! Die C-Ausgänge (common) der LS150 sind mit dem linken Wechselstrom-Trafoeingang verbunden, siehe dazu Abb.2, S.10 des LS150-Manuals!
Hier wäre man vielleicht besser beraten, die Elektronik eines defekten Servos zu entfernen und den Servomotor über zwei Dioden direkt anzuschließen, siehe LS150-Manual Abb.1, S.7. Allerdings muß der Strom über einen Vorwiderstand begrenzt werden (kleine 12V-Glühlampe o.ä.).
Mails to info@gheinz.de
Besuche auf www.gheinz.de seit dem 6. 12. 2021: